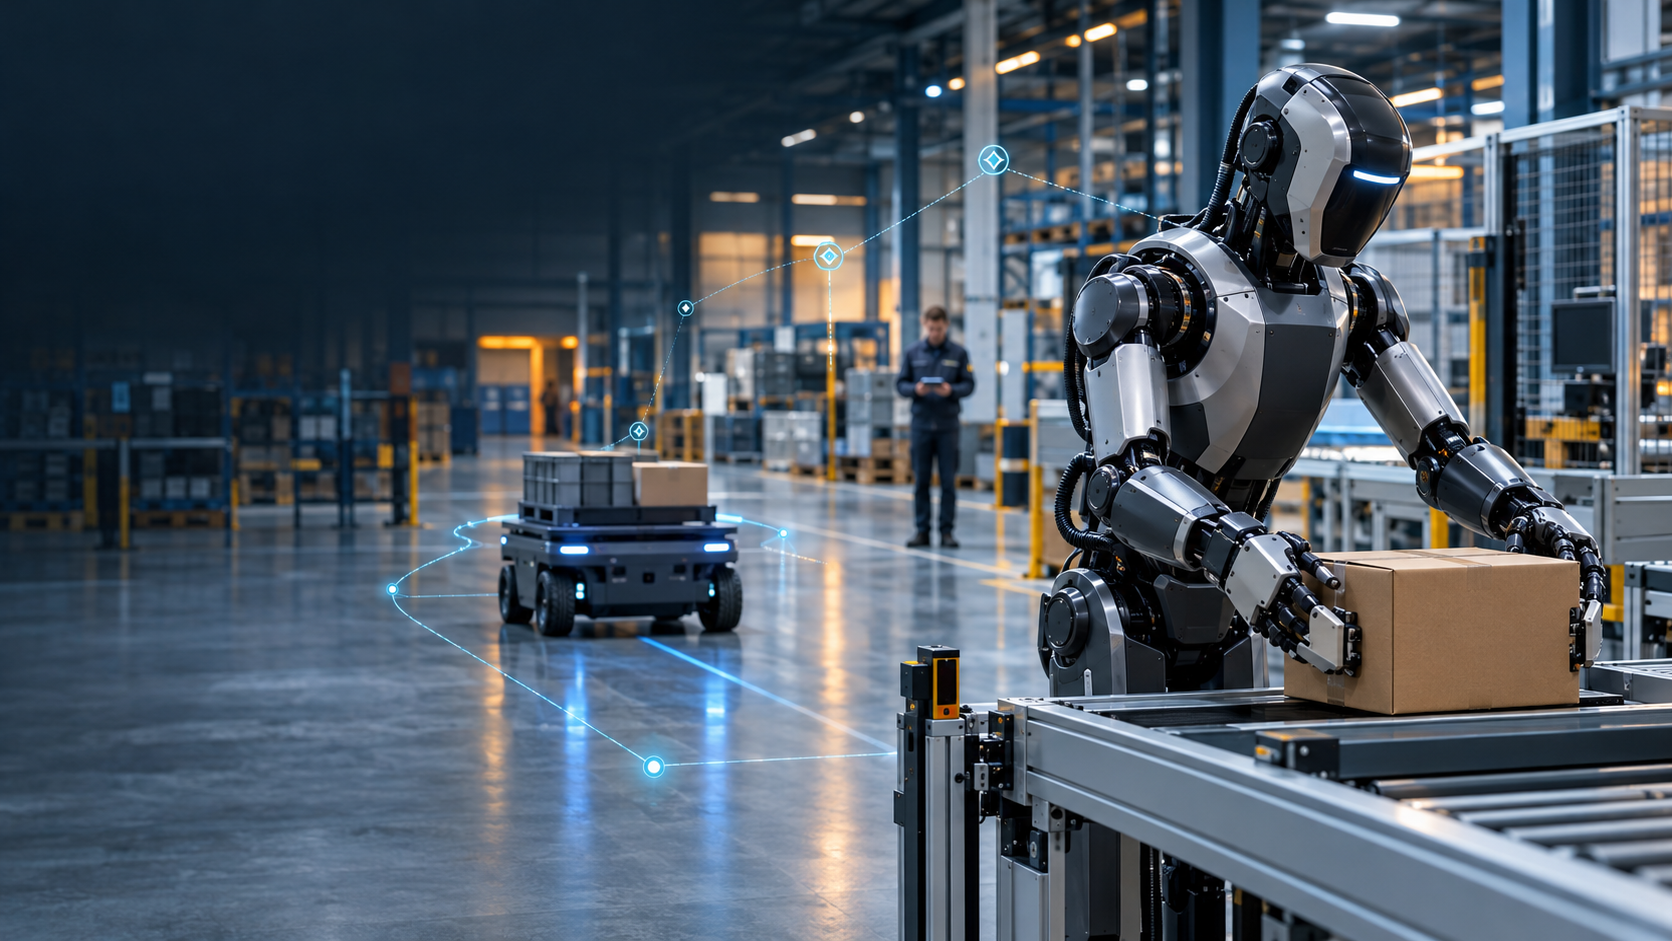
Los robots se venden fácilmente; la rentabilidad es el verdadero desafío. Imagen creativa sobre el tema, con IA: Xpert.Digital
¿Más IA y menores costes? ¿Qué necesitan aún los robots para lograr un avance económico significativo?
Humanoides, robots de reparto y exoesqueletos: ¿Quién realmente gana dinero con la robótica?
¿Auge de la robótica sin beneficios? Por qué el éxito solo se mide en la práctica
El mercado de la robótica está en auge, se presentan nuevas máquinas y la IA promete hacer que los robots sean más flexibles y fáciles de usar. Sin embargo, las demostraciones impresionantes y las altas cifras de ventas aún no son prueba de un avance económico. Para las empresas, lo que importa es si una máquina funciona de forma fiable, se integra en los procesos existentes y genera más valor que su coste a lo largo de su vida útil. Esto es precisamente lo que determina si una innovación tecnológica se convierte en un negocio viable.
No existe un único robot capaz de resolver todas las tareas. Los robots industriales fijos, las plataformas móviles, las máquinas humanoides y los exoesqueletos cumplen diferentes funciones, y cada uno debe evaluarse según criterios apropiados. Los factores cruciales no son solo la velocidad máxima, la agilidad o el rendimiento de la IA, sino también los costes de producción, el mantenimiento, la seguridad, la disponibilidad y el soporte humano necesario. Esta descripción general muestra qué es importante al pasar de la demostración a la implementación fiable, y por qué la pregunta no es qué robot es el más impresionante, sino cuál ofrece beneficios sostenibles y asequibles en condiciones reales.
La robótica en un punto de inflexión: por qué el dinero se gana con decisiones
El éxito económico de la robótica no depende de la apariencia humana de las máquinas ni de la espectacularidad de sus movimientos. Lo que importa es que realicen tareas de forma fiable en condiciones reales, se integren en los procesos existentes y generen más valor que su coste a lo largo de su vida útil. Esta perspectiva desplaza el enfoque de los dispositivos individuales a la interacción entre el software de toma de decisiones, los datos, la fabricación industrial, el mantenimiento y la colaboración humana.
La idea de que el software es la última pieza que falta en el rompecabezas de la robótica autónoma plantea un punto importante, pero no ofrece una explicación completa. Sin una toma de decisiones acertada, incluso la mecánica más sofisticada sigue teniendo limitaciones económicas. Por otro lado, ni siquiera un potente modelo de IA puede transformar automáticamente una máquina inadecuada, una cadena de suministro inestable o un proceso mal organizado en un sistema rentable. La próxima competición determinará principalmente qué proveedores son capaces de integrar estos elementos fundamentales.
Un mercado, múltiples etapas de desarrollo
La robótica industrial ha sido durante mucho tiempo un importante mercado de inversión: en 2025, se instalaron 603.307 nuevos robots industriales en todo el mundo, mientras que el número de robots en funcionamiento ascendió a aproximadamente 5,08 millones de unidades. Se prevén 655.000 nuevas instalaciones para 2026; esta cifra es una previsión y no un resultado anual confirmado. El mercado de los robots humanoides debe considerarse dentro de este contexto más amplio, y no como un sustituto completo del mismo.
Un robot de soldadura fijo, un vehículo de transporte autónomo, un sistema de soporte portátil y un humanoide bípedo resuelven problemas diferentes. Por lo tanto, su viabilidad económica no puede evaluarse con los mismos argumentos de venta. Para una celda de soldadura automatizada, el tiempo de ciclo y la calidad del proceso son factores clave. Para un robot de transporte móvil, en cambio, el flujo de tráfico, las transferencias seguras y las horas de operación disponibles son primordiales. Un exoesqueleto debe adaptarse primero a la postura de trabajo humana, mientras que un humanoide debe traducir su mayor libertad de movimiento en una ventaja económica tangible.
Esto es crucial para interpretar las cifras del mercado. Los robots industriales instalados, los robots humanoides entregados y las capacidades de producción anunciadas no son intercambiables. Del mismo modo, una máquina entregada no equivale automáticamente a una instalación productiva permanente. Un mercado puede presentar simultáneamente altas inversiones, volúmenes de producción en rápido crecimiento y devoluciones de clientes decepcionantes. Confundir estos factores lleva a sobreestimar la velocidad del avance económico.
MobED y el obstáculo de la producción en serie
El desarrollo de la plataforma móvil MobED ilustra la profunda transformación que experimenta la robótica durante la transición a la producción en serie. A finales de agosto de 2026, además de la funcionalidad técnica, la atención se centró explícitamente en los costes de los materiales, la calidad y la capacidad de producción. La omisión de un módulo de comunicación formó parte de la estrategia de optimización de costes. Se registraron indicadores clave de rendimiento (KPI) internos del 108 % y el 103 % para las versiones Pro y Básica, respectivamente. Sin un punto de referencia claramente definido, estas cifras no deben interpretarse como ahorros de costes ni como evidencia de un sobrecoste específico.
La decisión sobre la producción en serie, prevista para el 1 de septiembre de 2026, fue un paso de aprobación planificado. Dicha fecha no equivale a una prueba de la aprobación efectiva de la producción en serie. Del mismo modo, alcanzar los objetivos internos de calidad, producción y costes no demuestra automáticamente que los clientes obtendrán un retorno de la inversión positivo con la plataforma.
Desde el punto de vista económico, se observa una clara tendencia: un proyecto de investigación puede justificar una solución compleja y personalizada siempre que demuestre su viabilidad técnica. Un producto de producción en masa, en cambio, debe adquirirse, ensamblarse, probarse y mantenerse con una calidad constante. Los componentes se seleccionan no solo por su rendimiento, sino también por su disponibilidad, la complejidad de las variaciones y los costos del ciclo de vida. La cuestión crucial ya no es qué más se podría incorporar técnicamente, sino qué función necesita realmente el cliente y por cuál está dispuesto a pagar.
Menos tecnología, mayor eficiencia
Omitir un módulo de comunicación puede ser beneficioso si su función se cumple de forma fiable por otros medios o si no es necesario para la aplicación prevista. Por el contrario, sería una medida de ahorro problemática si complicara la monitorización diaria, las actualizaciones o la resolución de problemas. Por lo tanto, la reducción de los costes de los materiales solo supone una mejora si no conlleva un aumento de los costes operativos en otros ámbitos.
Esto se aplica a la arquitectura de todo el producto. Una versión básica y rentable puede ofrecer a los integradores una plataforma atractiva, siempre que las interfaces, la documentación y las responsabilidades estén claramente definidas. Por el contrario, una versión con todas las funciones puede justificar un precio más elevado si simplifica suficientemente la puesta en marcha y el funcionamiento. El factor decisivo no es la gama máxima de funciones, sino el equilibrio entre el beneficio para el cliente y el esfuerzo organizativo.
Las especificaciones publicadas de MobED diferencian entre una versión Pro con autonomía integrada y una versión Básica sin esta característica. La versión Pro tiene un peso máximo de 88 kilogramos y una carga útil máxima de 47 kilogramos, mientras que la versión Básica está limitada a un peso máximo de 78 kilogramos y una carga útil máxima de 57 kilogramos. Esta capacidad adicional no es gratuita: también requiere recursos físicos. La viabilidad económica de cada variante depende de si las capacidades integradas compensan con creces la pérdida de carga útil y la sobrecarga adicional del sistema en la aplicación específica.
Los datos operativos superan los valores máximos
Ambas variantes de MobED ofrecen una autonomía superior a cuatro horas y un tiempo de carga de entre el 10 % y el 90 % de no más de dos horas y media. Las especificaciones técnicas también indican una altura máxima de bordillo de 200 milímetros y una inclinación máxima de diez grados. Estos valores ayudan a delimitar las posibles aplicaciones, pero no sustituyen las pruebas de campo con cargas y superficies específicas.
La velocidad máxima debe interpretarse con especial precaución. La plataforma se describe como capaz de alcanzar velocidades de hasta diez kilómetros por hora; sin embargo, las especificaciones para una posición específica del chasis durante el funcionamiento autónomo establecen un límite de 0,3 metros por segundo. No se puede derivar de esto una capacidad de transporte de aplicación general. Falta información como la longitud de la ruta, los tiempos de parada, el volumen de tráfico y los procedimientos de transferencia.
El tiempo de funcionamiento indicado no siempre coincide con el tiempo de trabajo productivo. Un robot puede estar encendido y aún así estar esperando un ascensor disponible, una transferencia de mercancías o la autorización de un operario. Por lo tanto, para el cliente, lo que importa es el trabajo realizado por turno disponible. El indicador clave de rendimiento más significativo no suele ser la velocidad máxima ni la duración nominal de la batería, sino el esfuerzo requerido por cada transporte completado con éxito. Solo esta perspectiva relaciona el rendimiento técnico con los resultados operativos.
Las decisiones necesitan una jerarquía clara
El movimiento autónomo consta de varios niveles de toma de decisiones. Un sistema debe primero recibir un destino, luego determinar una ruta adecuada y, finalmente, navegar por ella de forma segura en condiciones cambiantes. La arquitectura de navegación Nav2, ampliamente utilizada, separa, entre otras cosas, la planificación global, el control local y funciones de comportamiento adicionales. Esta división funcional ilustra por qué la conducción autónoma no puede reducirse a un solo algoritmo.
El plan general determina qué tarea debe procesarse y en qué momento. La planificación de rutas identifica un camino generalmente adecuado. La planificación de movimientos locales responde a personas, obstáculos y cambios a corto plazo. El sistema de control también debe considerar los posibles movimientos reales del chasis. Un comando inteligente es de poca utilidad si la ejecución local es errática o si la máquina requiere asistencia constante en espacios reducidos.
Para las empresas, esta jerarquía también constituye una herramienta de control de costes. Los componentes de software compartidos permiten distribuir el esfuerzo de desarrollo entre múltiples plataformas. Al mismo tiempo, es fundamental considerar explícitamente las diferencias en dimensiones, comportamiento de frenado, sensores y carga útil. Por lo tanto, un software universal no implica que todos los dispositivos ejecuten el mismo código de programa sin modificaciones. Más bien, una arquitectura común con adaptaciones claramente definidas resulta económicamente valiosa, ya que facilita la reutilización sin ignorar las características específicas de cada máquina.
La seguridad no debe ser negociable
Un robot siempre opera con información incompleta. Las personas pueden cambiar de dirección repentinamente, los campos de visión pueden verse obstruidos y un mapa preciso no puede predecir un paso bloqueado temporalmente. Por lo tanto, el software de toma de decisiones no solo debe seleccionar las acciones apropiadas, sino también reconocer cuándo su propia evaluación es insuficiente.
Una parada controlada en tales circunstancias no es señal de falta de inteligencia. Solo se convierte en un problema económico cuando ocurre con tanta frecuencia que el proceso operativo se vuelve poco fiable. El desafío reside en no contraponer la seguridad a la disponibilidad. Una máquina que sigue funcionando de forma temeraria es tan inadecuada para el mercado como una que responde a cada situación inusual con una parada permanente.
Esto conlleva una decisión arquitectónica fundamental: las funciones de aprendizaje deben operar dentro de límites operativos y de seguridad claramente definidos. Un modelo de lenguaje puede interpretar una orden o generar una acción sugerida. Sin embargo, es necesario verificar por separado si la acción resultante es permisible. Son especialmente críticas las situaciones en las que respuestas formuladas de manera convincente generan confianza humana, aunque la acción física aún no se haya probado lo suficiente. Una comunicación natural y un comportamiento demostrablemente seguro son características distintivas del producto.
VLA hace que los datos sean económicamente valiosos
Los modelos de Visión-Lenguaje-Acción (SLA) combinan información visual, descripciones verbales de tareas y control de acciones; estos sistemas procesan, por ejemplo, imágenes de la cámara, instrucciones e información sobre el estado del robot. Su potencial económico reside en la transferencia de tareas con menor programación individual. Este potencial es especialmente relevante cuando los trabajos, productos y procesos cambian con frecuencia.
El desarrollo de un sistema interno para la identificación automática de subtareas robóticas resuelve, por lo tanto, un importante obstáculo. Una tarea completa no consiste en un solo movimiento, sino en una secuencia de pasos conectados de forma significativa. Las subtareas reconocidas automáticamente pueden ayudar a estructurar demostraciones, localizar errores y reutilizar el material de capacitación. El beneficio no reside únicamente en la identificación, sino en su integración en un proceso de desarrollo sólido.
La calidad de estas etiquetas sigue siendo crucial. Si se asignan incorrectamente segmentos de movimiento inadecuados, un proceso automatizado puede reproducir rápidamente datos erróneos. Por lo tanto, el muestreo, los criterios de calidad verificables y la separación entre el material de formación y el de evaluación son esenciales. La métrica económica relevante no es la cantidad de datos etiquetados automáticamente, sino el esfuerzo requerido para cada habilidad aprendida y transferible de forma fiable. Una gran cantidad de datos sin mejoras medibles en la competencia no representa una ventaja competitiva.
La simulación no sustituye a las pruebas en la realidad
Las conversaciones con NVIDIA sobre un posible modelo de referencia BMR, así como la recopilación conjunta de datos y la validación de simulaciones, se alinean con este desarrollo. Un modelo de referencia puede establecer una base técnica común sobre la cual diversos socios puedan construir. Sin embargo, mientras se trate solo de conversaciones sobre posibilidades, esto aún no constituye una prueba de una colaboración formal para un producto ni de un sistema disponible comercialmente.
La conexión estratégica va más allá de las visitas puntuales: Hyundai ha descrito públicamente su colaboración con NVIDIA en una plataforma de referencia para robots. Los entornos de desarrollo estandarizados facilitan el acceso al hardware y al software para instituciones de investigación y pequeñas empresas. Sus ventajas económicas radican principalmente en la reducción del trabajo repetitivo y en la mayor comparabilidad de los resultados del desarrollo.
La simulación puede recrear sistemáticamente situaciones peligrosas, poco frecuentes o costosas. Sin embargo, su validez está limitada únicamente por las suposiciones sobre la fricción, los sensores, el comportamiento de los materiales y las condiciones ambientales. Un resultado convincente en un entorno virtual no se traduce automáticamente en el mismo rendimiento en la operación real. Por lo tanto, es esencial un ciclo de aprendizaje cerrado: las observaciones del mundo real refinan el modelo, la simulación amplía el entorno de prueba y los ensayos posteriores revelan qué mejoras son realmente transferibles. La clave reside en acortar los ciclos de desarrollo robustos, no simplemente en la cantidad de ensayos virtuales.
La vida cotidiana subestimada del desarrollo
La parte más valiosa económicamente del desarrollo de la robótica suele ser la menos espectacular. Esto incluye el análisis de errores reproducibles, las pruebas de versiones de software modificadas, la calibración de sensores y la determinación de si una mejora en un área genera nuevos problemas en otras. Una buena demostración muestra que una tarea es posible. Un proceso de desarrollo sólido revela las condiciones bajo las cuales puede realizarse con éxito.
Es especialmente importante el comportamiento del robot tras un fallo. ¿Puede reanudar su tarea de forma segura si un objeto se desplaza? ¿Detecta una entrega incompleta? ¿Puede un empleado resolver el problema sin necesidad de llamar a especialistas? Estas características suelen tener un mayor impacto en los costes operativos que una funcionalidad adicional que se utiliza con poca frecuencia.
Por lo tanto, la unidad organizativa crucial no es el equipo de IA aislado, sino la combinación de desarrollo de software, mecánica, fabricación, control de calidad y atención al cliente. Si la retroalimentación de las operaciones no se evalúa sistemáticamente, los mismos errores se repetirán en múltiples instalaciones. Por el contrario, si se adoptan todas las solicitudes especiales sin un análisis exhaustivo, surge un panorama de variantes prácticamente inmanejable. Un desarrollo económicamente exitoso requiere tanto la proximidad al lugar de implementación como la disciplina para transformar casos individuales en soluciones reutilizables.
FedEx revisa todo el proceso
La visita de ejecutivos de FedEx al centro de investigación de Namyang y la presentación de CRD, BMR, MobED, QubED, X-ble Shoulder y X-ble Waist demuestran la amplitud de sus posibles aplicaciones. Sin embargo, una simple presentación de producto no basta para tomar una decisión de compra ni para planificar el tamaño de la flota. Su valor económico reside principalmente en la integración de tareas concretas y soluciones técnicas.
Un ejemplo más avanzado es la colaboración entre FedEx y Dexterity. A finales de julio de 2026, se anunció la ampliación de la carga autónoma de remolques en la planta de FedEx en Hagerstown, Maryland. El concepto implementado allí combina el modelo global Foresight con el sistema robótico Mech de dos brazos y va más allá del sitio piloto utilizado anteriormente.
Desde una perspectiva económica, lo más interesante es que no se trata solo de recoger un único paquete. La integración también incluye la planificación del destino, la asignación de remolques, el mantenimiento y los procesos de personal. Una máquina de alto rendimiento solo puede alcanzar su máximo potencial si los procesos previos y posteriores son compatibles. Si el robot recibe secuencias de envío inadecuadas o si su funcionamiento interrumpe otros procesos, su ventaja teórica en velocidad no se traducirá en un beneficio económico suficiente.
La carga es más que solo agarrar
Al cargar los remolques, los paquetes deben organizarse para optimizar el uso del espacio, la estabilidad de la pila y la velocidad de procesamiento. Según la empresa, Foresight combina información visual, datos de profundidad y percepción táctil para determinar las acciones físicas necesarias. El desafío técnico reside en la coordinación continua entre el siguiente mecanismo de manipulación adecuado y la pila resultante.
Por lo tanto, el número de movimientos de manipulación individuales resulta insuficiente para una evaluación económica. Entre los factores relevantes se incluyen los remolques completamente cargados, los envíos sin daños y la fiabilidad de la mezcla de paquetes. Incluso un proceso automatizado puede resultar antieconómico si la intervención humana es demasiado frecuente o consume demasiado tiempo. La cantidad de apoyo adicional necesario para cada operación de carga completada sería especialmente útil.
Ampliar una instalación ya existente constituye una señal de mercado más contundente que una simple demostración. Sin embargo, aún no representa una prueba pública documentada de un período de amortización específico. El anuncio sobre la instalación de Hagerstown no incluye un cálculo completo de la inversión ni una métrica de rentabilidad verificada de forma independiente. Por lo tanto, un análisis objetivo debe distinguir entre el progreso operativo real y la viabilidad económica aún desconocida. Esta distinción es crucial para evitar que un desarrollo industrial comprensible se convierta prematuramente en una garantía general de éxito.
Los humanoides deben ganarse su forma
El diseño humanoide promete flexibilidad en entornos creados para humanos. Esta ventaja es especialmente relevante cuando se debe minimizar la alteración de los puntos de acceso, las alturas de trabajo y las herramientas existentes. Sin embargo, pierde importancia cuando una máquina especializada puede realizar la misma tarea de forma más sencilla y fiable.
En superficies planas, una plataforma con ruedas puede ser la opción más económica. Para una tarea de manipulación bien definida, un brazo robótico fijo puede ser suficiente. Por lo tanto, un robot humanoide no solo debe ser capaz de realizar una tarea, sino también justificar la complejidad adicional de su diseño. La alternativa relevante rara vez es únicamente el empleado humano. A menudo, la máquina compite con una combinación de cambios en los procesos, automatización simple y apoyo humano específico.
La valoración de la robótica como tecnología industrial orientada al ser humano, tal como la defendió Si Hyun Joo en la Cumbre de IA de Seúl, es coherente con esta idea. La orientación al ser humano no implica necesariamente una apariencia humana. Puede significar igualmente facilitar tareas físicamente exigentes, simplificar el funcionamiento o complementar de forma significativa los empleos existentes. Desde el punto de vista económico, lo que resulta convincente no es la mayor similitud posible con los humanos, sino la distribución adecuada de habilidades entre humanos y máquinas.
🎯🎯🎯 Centro de datos para la industria B2B como una solución casi interna


La solución casi interna: Cómo Xpert.Digital cierra las brechas operativas en el marketing y las ventas B2B – Negocios inteligentes basados en contenido - Imagen: Xpert.Digital
Xpert.Digital es un centro industrial B2B basado en datos, dirigido por Konrad Wolfenstein . La empresa actúa como una solución externa, casi interna, para socios industriales, cubriendo las brechas operativas en marketing, contenido y ventas, sin requerir recursos adicionales por parte del cliente.
Más información aquí:
Eficiencia económica de los robots en comparación con el trabajo humano
El kilometraje no es lo mismo que el rendimiento laboral
Los avances logrados por los humanoides chinos en movilidad, resistencia y rendimiento en carrera no deben equipararse con un desarrollo igualmente rápido de su capacidad laboral general. Un estudio sobre su despliegue comercial en agosto de 2026 reveló limitaciones significativas en adaptabilidad, fiabilidad y manipulación compleja. Esto no contradice los avances mecánicos, sino que describe un aspecto diferente del sistema.
Una prueba continua, por ejemplo, evalúa la fuente de alimentación, el control de movimiento y la resistencia térmica. Sin embargo, no revela si la misma máquina puede sujetar un objeto poco visible con la fuerza suficiente. En el trabajo diario, las condiciones de iluminación cambiantes, el embalaje desconocido, las tolerancias estrictas y la información incompleta son factores adicionales. La cuestión crucial es la transferencia de una habilidad aprendida a una situación diferente.
Afirmar categóricamente que la capacidad intelectual de los robots humanoides chinos es limitada sería, por tanto, una evaluación nacional demasiado simplista. Los problemas descritos constituyen desafíos fundamentales para el aprendizaje de la robótica. Al mismo tiempo, unas estructuras de fabricación eficientes y un mercado de proveedores denso pueden generar una ventaja significativa, incluso si algunos proveedores individuales fracasan económicamente. Para la competencia internacional, no solo es importante el rendimiento actual de un modelo en particular, sino también la velocidad con la que ecosistemas completos pueden producir, probar y mejorar nuevos diseños.
La construcción ligera requiere una larga vida útil
El ámbito de los materiales abre una vía de desarrollo adicional. En agosto de 2026, VIGOR y Celanese acordaron desarrollar soluciones de plástico ligero para las articulaciones de robots humanoides. El objetivo es reducir el peso de los módulos de articulación en más de un 30 % en comparación con las estructuras metálicas convencionales. Este es un objetivo de desarrollo para ensamblajes específicos, no una reducción de peso demostrada para todo el robot.
Una menor masa móvil puede simplificar el diseño de los sistemas de accionamiento y almacenamiento de energía. Sin embargo, los beneficios económicos dependen de que la precisión, la durabilidad y la vida útil se mantengan en condiciones reales. Un componente ligero que requiere reemplazos más frecuentes o pierde precisión puede aumentar los costos totales.
Por lo tanto, las propiedades del material y la calidad de fabricación están estrechamente relacionadas. En uniones sometidas a altas tensiones, la rigidez, el comportamiento térmico, la precisión dimensional y el desgaste son factores relevantes. El reto industrial reside en garantizar estas propiedades no solo para prototipos individuales, sino para numerosos lotes de producción. Por consiguiente, la construcción ligera exitosa no se reduce simplemente a la sustitución de materiales. Requiere un diseño coordinado, procedimientos de ensayo adecuados y una sólida estrategia de repuestos. Solo cuando estos elementos se alinean a la perfección, la reducción de peso se traduce en un aumento significativo de la productividad.
El crecimiento aún no es rentable
La brecha entre las expectativas del mercado y la rentabilidad operativa real queda ilustrada por las cifras semestrales de un grupo de 36 empresas surcoreanas del sector de la robótica que cotizan en bolsa. En el primer semestre de 2026, registraron ingresos combinados de 1.290.500 millones de wones y una pérdida operativa de 134.300 millones de wones. El análisis publicado indica un aumento de los ingresos de aproximadamente el 10%, pero simultáneamente un incremento del 20,3% en la pérdida operativa. Por lo tanto, el margen de pérdida operativa total se calcula en aproximadamente el 10,4%.
Estas cifras no describen la industria de los robots humanoides en su conjunto. El grupo en cuestión incluye diversos modelos de negocio, que abarcan componentes, automatización y tecnologías relacionadas. Por lo tanto, aplicar el margen de pérdida compartida a todos los fabricantes de robots sería tan erróneo como suponer que todas las aplicaciones robóticas son económicamente inviables.
A nivel empresarial, las diferencias son considerables: en el análisis mencionado, Doosan Robotics obtuvo ingresos semestrales de 32.900 millones de wones con una pérdida operativa de 26.400 millones de wones, mientras que Koh Young registró ingresos de 161.400 millones de wones y una ganancia operativa de 24.400 millones de wones. Por lo tanto, la pregunta crucial es en qué punto de la cadena de valor opera una empresa y hasta qué punto su modelo de negocio está estandarizado. El crecimiento del sector por sí solo no responde a esta pregunta.
El escalado puede aumentar las pérdidas
Las empresas de robótica requieren inversiones iniciales en desarrollo, fabricación y acceso al mercado. Sin embargo, esto no justifica automáticamente todas las pérdidas. Es fundamental distinguir entre los costos iniciales temporales y las instalaciones estructuralmente no rentables. Si cada máquina adicional requiere un desarrollo y soporte individual extensos, el aumento de las ventas puede agravar inicialmente los problemas financieros.
Una lógica de escalabilidad sólida se demuestra mediante la reducción del esfuerzo requerido por instalación sin comprometer el servicio ni la seguridad. Esto exige una estandarización suficiente de productos, interfaces y límites operativos. Asimismo, es necesario proporcionar repuestos y capacitación de manera más eficiente a medida que crece la flota. Si, por el contrario, cada proyecto de cliente sigue siendo un caso único, la empresa se convierte más en un proveedor de proyectos costoso que en un fabricante de plataformas escalables.
Además, es necesario distinguir entre beneficio operativo y beneficio neto. Las mejoras en el beneficio neto pueden deberse a factores distintos a una mayor rentabilidad del negocio principal. Por lo tanto, los ingresos recurrentes de los clientes, los costes de resolución de problemas y el consumo de efectivo son especialmente importantes para la viabilidad económica de la robótica. Una trayectoria de crecimiento convincente no requiere necesariamente altos beneficios inmediatos, sino más bien una explicación plausible de por qué una mayor demanda debería generar mejores resultados a largo plazo, en lugar de peores.
Unitree está cambiando los términos de capital
La salida a bolsa de Unitree es ahora mucho más que un posible hito para el sector: su primer día de cotización en Shanghái tuvo lugar el 19 de agosto de 2026. El fuerte aumento del precio en su debut y la significativa caída al día siguiente evidenciaron el marcado contraste entre las expectativas y la incertidumbre. Esta reacción del mercado refleja interés y disposición a invertir, pero no la rentabilidad de todas las solicitudes posteriores.
Para el sector, una salida a bolsa de gran repercusión tiene diversas consecuencias. Crea un referente de valoración visible, mejora potencialmente el acceso al capital social y puede incentivar a otros proveedores a buscar métodos de financiación similares. Al mismo tiempo, existe el riesgo de que se comparen empresas muy diferentes basándose en una visión compartida del futuro. Sin embargo, los sistemas de investigación, los productos industriales de larga trayectoria y los robots domésticos con anuncios a largo plazo conllevan riesgos de venta distintos.
En Unitree, cabe destacar que la empresa ofrece tanto perros robot como humanoides, y una parte significativa de sus clientes proviene de universidades e instituciones de investigación. La demanda de plataformas de desarrollo es económicamente relevante, pero no se traduce en un uso industrial generalizado. Por lo tanto, al evaluar el sector en su conjunto, es fundamental diferenciar el éxito en la financiación, las entregas reales y la productividad sostenida. De lo contrario, una valoración creciente de la empresa podría indicar una madurez de mercado que aún no se ha alcanzado en la práctica.
Las cadenas de suministro determinan la disponibilidad
Un diseño de alto rendimiento por sí solo no garantiza una producción escalable. Para los sistemas humanoides, componentes como accionamientos, transmisiones, sensores, electrónica y ensamblajes mecánicos deben estar disponibles con una calidad constante. Por lo tanto, el debate sobre las estructuras de suministro locales en Norteamérica aborda un punto crucial. Sin embargo, no debe interpretarse como una exigencia de autosuficiencia regional total.
El valor económico de los proveedores locales reside a menudo en canales de comunicación más cortos, una gestión de cambios más ágil y un suministro fiable de repuestos. Un componente económico procedente de una gran distancia puede resultar costoso si las interrupciones en el suministro paralizan una flota. Por el contrario, la reubicación forzosa de una cadena de suministro previamente eficiente puede generar inicialmente mayores costes y riesgos para la calidad. Por lo tanto, la regionalización implica un equilibrio entre el precio unitario, la seguridad del suministro y la madurez tecnológica.
La segunda fuente de suministro es particularmente importante. No se puede lograr simplemente encontrando un componente similar en otro catálogo. La intercambiabilidad debe estar integrada en el diseño del producto y probada en la práctica. Esto genera un conflicto estratégico para los fabricantes: las piezas personalizadas altamente optimizadas pueden mejorar el rendimiento, pero dificultan el cambio de proveedor. Los componentes estandarizados, por otro lado, facilitan la escalabilidad y el mantenimiento, incluso si no ofrecen la solución teóricamente óptima en todos los aspectos.
LG pospone la competición
LG planea presentar un robot humanoide bípedo basado en el procesador Isaac GR00T de NVIDIA durante el primer trimestre de 2027. El procesador Jetson Thor proporcionará la potencia de procesamiento integrada, y Halos for Robotics se encargará de la seguridad. LG aportará componentes como unidades de control, sensores y baterías de su propio grupo empresarial. Sin embargo, la fecha de presentación anunciada no implica el inicio confirmado de la producción en serie ni su disponibilidad comercial generalizada.
La combinación de diversas capacidades industriales es particularmente significativa desde una perspectiva económica. Una gran corporación puede integrar el desarrollo de componentes, la fabricación, la financiación y sus propias plantas de producción. Esto puede facilitar las pruebas y reducir la dependencia de proveedores externos individuales. Sin embargo, no garantiza beneficios adecuados para el cliente ni una organización del proyecto global económicamente viable.
Paralelamente, LG planea probar robots CLOiD con ruedas en una planta de producción de lavadoras en Tennessee. Esto demuestra que incluso una corporación con ambiciones humanoides está explorando múltiples enfoques de diseño. La competencia ya no se centra únicamente en el cuerpo humanoide más convincente, sino en la capacidad de conectar máquinas adecuadas, datos de entrenamiento, software y condiciones de producción reales. Al mismo tiempo, las empresas deben asegurarse de seguir desarrollando sus propios modelos e interfaces para evitar que las alianzas tecnológicas generen dependencias de plataforma insalvables.
Los hospitales requieren otra documentación
Las conversaciones sobre un posible proyecto piloto con el Hospital Eunpyeong St. Mary's en el entorno de CMC abren un campo de aplicación con requisitos específicos. El estudio de viabilidad en discusión aún no constituye prueba de su uso rutinario aprobado. Particularmente en un entorno hospitalario, las posibilidades técnicas deben considerarse por separado de la idoneidad organizativa y, cuando corresponda, médica.
Para los traslados no clínicos, una guía de ruta fiable, traspasos seguros y la integración de puertas y ascensores pueden ser más importantes que una amplia libertad de movimiento. También deben considerarse la protección de datos, la limpieza, las responsabilidades y la atención a personas que se desplazan inesperadamente o requieren asistencia. Por lo tanto, el beneficio económico depende de todo el proceso, no solo de la plataforma móvil en sí.
El tiempo ahorrado no debe equipararse prematuramente con una reducción de los costes de personal. Si los cuidadores realizan menos trayectos, esto puede aumentar el tiempo disponible para otras tareas. Sin embargo, esto solo se traduce en un alivio real si los traspasos se realizan sin problemas y no surgen nuevas tareas de coordinación. Por lo tanto, las métricas adecuadas incluirían traslados realizados de forma fiable, interrupciones evitadas y las necesidades reales de apoyo. La cuestión crucial es si un sistema simplifica el trabajo diario del personal o simplemente traslada la carga de trabajo a otro lugar.
Los exoesqueletos se calculan de forma diferente
X-ble Shoulder demuestra que la robótica no tiene por qué aspirar a la automatización completa. Korean Air se convirtió en el primer cliente oficial del sistema en julio de 2025, utilizándolo para apoyar las labores de montaje y mantenimiento. La campaña «X-ble lo hace posible» destaca esta aplicación específica. Su principio económico fundamental es potenciar las habilidades existentes, no sustituir a los empleados.
El sistema utiliza un mecanismo no eléctrico para aliviar la tensión durante el trabajo por encima de la cabeza y, por lo tanto, no requiere batería. Afirma reducir la tensión en la articulación del hombro hasta en un 60 % y la actividad de ciertos músculos del hombro hasta en un 30 %. Estas afirmaciones específicas del producto no deben equipararse con un aumento igualmente significativo de la productividad ni con una reducción comprobada de los días de baja por enfermedad.
Para la toma de decisiones operativas, la tarea específica es crucial. Un sistema de soporte puede ser útil en un entorno laboral y un obstáculo en otro. Los factores clave son la libertad de movimiento, la comodidad, la adaptabilidad y el uso real a largo plazo. Por lo tanto, un análisis exhaustivo de costo-beneficio considera no solo la adquisición y el mantenimiento, sino también la capacitación, la aceptación por parte del usuario y los posibles cambios en los flujos de trabajo. Precisamente porque los humanos son responsables del control flexible, un sistema de soporte técnico relativamente simple puede resultar más atractivo económicamente en determinadas situaciones que un sistema totalmente automatizado, significativamente más complejo.
La comprensión es una cuestión de productividad
La comunicación natural entre humanos y robots no se limita a la facilidad de uso. Influye en la rapidez con la que se puede realizar un pedido, detectar un malentendido o resolver un fallo. Una buena interfaz comunica claramente lo que el sistema ha entendido, qué acción planea realizar y cuándo se necesita asistencia.
Sin embargo, la fluidez lingüística por sí sola no garantiza la calidad. Un robot que responde con fluidez pero ejecuta su comando incorrectamente genera costos adicionales de supervisión. La comunicación que revela incertidumbre y facilita la corrección es económicamente valiosa. En entornos ruidosos, las pantallas claras, las confirmaciones sencillas o las intenciones de movimiento fácilmente identificables pueden ser más adecuadas que una conversación prolongada.
La aceptación no se logra únicamente mediante el diseño. Los empleados deben comprender qué datos se recopilan y quién es responsable de los errores. Si un sistema se percibe como una vigilancia adicional o una carga poco fiable, su utilidad práctica disminuye. Por lo tanto, la participación de los futuros usuarios no es un mero proceso complementario, sino una parte integral de la implementación técnica que influye directamente en si la reducción prevista de la carga de trabajo se logra realmente en la práctica diaria.
Pequeñas ideas de software abren nuevos mercados
El premio otorgado al servicio Baby Sleep Drive en la 24H Code Race, basado en Pleos Connect, representa una vía de innovación diferente. En esta competición, las aplicaciones para vehículos se desarrollaron como prototipos en ciclos de desarrollo cortos; el servicio de sueño en cuestión fue uno de los proyectos premiados. Sin embargo, dicho reconocimiento no demuestra eficacia clínica ni un modelo de negocio viable.
La conexión económicamente interesante reside en la reutilización de plataformas. Si se puede acceder a los datos y las funciones de software de los vehículos existentes mediante interfaces definidas, pueden surgir nuevos servicios sin necesidad de desarrollar una nueva arquitectura de hardware para cada idea. Un principio similar se aplica a la robótica modular: una base estandarizada puede soportar diversas aplicaciones especializadas.
El punto crucial sigue siendo la frontera entre una demostración atractiva y un valor duradero. Un servicio debe resolver un problema real, funcionar de forma fiable y ser mantenible con un esfuerzo razonable. En aplicaciones relacionadas con la seguridad, la claridad en las responsabilidades también es fundamental. Por lo tanto, el valor de un ecosistema abierto no se mide por la cantidad de ideas presentadas, sino por la cantidad de servicios significativos que realmente superan las pruebas, la adaptación y el mantenimiento. La velocidad de la innovación y la propiedad del producto deben estar alineadas.
Las plataformas necesitan reglas de juego económicas
La Alianza MobED conecta la plataforma central con diez proveedores de componentes, cinco empresas de soluciones robóticas e instituciones públicas colaboradoras. También se prevé el desarrollo de diez módulos específicos para cada sector, por ejemplo, para reparto, aplicaciones de seguridad y señalización digital. Esta división del trabajo permite la especialización: no todos los participantes tienen que desarrollar internamente el chasis, la aplicación y el soporte técnico in situ.
Al mismo tiempo, surgen nuevos problemas de coordinación. Si una función falla, debe quedar claro quién es el responsable: el proveedor de la plataforma, el fabricante del módulo, el integrador o el operador. La falta de claridad en las responsabilidades provoca interrupciones más prolongadas y debilita la confianza en la solución en su conjunto. Por lo tanto, un sistema técnicamente abierto necesita normas económicas y organizativas vinculantes.
La estabilidad de la interfaz, la responsabilidad de las actualizaciones y la disponibilidad de repuestos son aspectos cruciales. El uso de los datos operativos también debe definirse con antelación. Un cliente puede tener el legítimo deseo de impedir que información confidencial del proceso se utilice con fines de terceros. Al mismo tiempo, el proveedor necesita retroalimentación para mejorar su software. Las plataformas exitosas logran un equilibrio entre estos intereses. Reducen los costos del desarrollo conjunto sin aumentar las dependencias hasta el punto de que socios y clientes pierdan su autonomía.
La regulación debe tenerse en cuenta en el cálculo
Para el mercado europeo, el desarrollo tecnológico se ve condicionado por requisitos vinculantes. El Reglamento de Maquinaria de la UE es aplicable a partir del 20 de enero de 2027. Las obligaciones de información en virtud de la Ley de Ciberresiliencia están en vigor desde el 11 de septiembre de 2026; las principales obligaciones relativas a los productos entran en vigor el 11 de diciembre de 2027. La normativa aplicable a un sistema específico debe evaluarse en función del producto, su función y su entorno operativo.
Para fabricantes y operadores, esto no es una mera formalidad. El mantenimiento del software, la documentación y la gestión de vulnerabilidades de seguridad generan costes a lo largo de muchos años. Si estas obligaciones no se tienen en cuenta al ofrecer un precio inicial bajo, surgirá un déficit de financiación durante la operación posterior. Por el contrario, una sólida organización de seguridad y mantenimiento puede convertirse en un importante argumento de venta.
Además, desde el punto de vista económico, planificar los ajustes con antelación resulta conveniente. Un cambio posterior en la arquitectura de seguridad puede ser significativamente más costoso que un diseño adecuado desde el principio. Para los clientes, esto implica evaluar no solo la funcionalidad actual, sino también el período de soporte previsto y la capacidad del proveedor para brindar soporte a largo plazo. El precio de compra más bajo tiene poco valor si, al poco tiempo, el sistema deja de contar con un soporte fiable, ya sea técnico u organizativo.
El pago se realiza por las tareas completadas
Un análisis de inversión sólido comienza con la actividad, no con el equipo. Primero, se debe determinar qué problema se necesita resolver y cuál es el rendimiento real del proceso actual. Luego, se deben incluir la adquisición o el arrendamiento, la integración, la energía, el mantenimiento, el software, la capacitación y el soporte necesario. En cuanto a los beneficios, estos incluyen mayor capacidad, mejor calidad, mayor disponibilidad y un alivio potencialmente demostrable para los empleados.
Estos factores no pueden sumarse arbitrariamente. El mismo tiempo de trabajo liberado no puede destinarse simultáneamente a la reducción de costes de personal y al aumento de la producción. Asimismo, es fundamental evitar equiparar la disponibilidad continua teórica con la utilización práctica de la capacidad. Un sistema no genera ingresos adicionales si, fuera de los turnos habituales, no hay materiales disponibles ni procesos posteriores en funcionamiento.
Los modelos de alquiler y basados en el rendimiento pueden reducir el riesgo de inversión para los clientes, pero transfieren los riesgos de coste y utilización al proveedor. Solo funcionan si el beneficio facturable está claramente definido y es técnicamente fiable. Por lo tanto, a largo plazo, la capacidad de garantizar la finalización de las tareas probablemente será más importante que el número de máquinas vendidas. La ventaja económica surge cuando convergen decisiones acertadas, hardware adecuado y procesos operativos controlados. El referente no es el robot más parecido al humano, sino la solución que ofrece beneficios asequibles de forma fiable en condiciones reales.
📈🚀 De la visibilidad a la confianza 👀🤝 Tu camino escalable con Xpert.Digital


De la visibilidad a la confianza: Su camino escalable con Xpert.Digital - Imagen: Xpert.Digital
En el sector B2B industrial, las relaciones comerciales sostenibles rara vez surgen de la noche a la mañana. Se desarrollan paso a paso, a través de la visibilidad, la relevancia profesional, los puntos de contacto recurrentes y la creciente confianza. El modelo de 4 etapas de Xpert.Digital aborda precisamente esto: ofrece un camino estructurado que comienza con un punto de entrada manejable y puede evolucionar hacia una colaboración más profunda en el desarrollo de negocios si es necesario.
En lugar de basarse en promesas publicitarias grandilocuentes, este modelo prioriza la relación con el cliente. Las empresas comienzan con indicadores claros y fáciles de calcular, y luego deciden, según su propia experiencia, hasta dónde quieren ampliar la colaboración. Un factor clave para este proceso de construcción de confianza sin interrupciones: la plataforma evita por completo la publicidad molesta, por lo que el enfoque editorial se centra exclusivamente en la experiencia de las empresas.
Más información aquí:
Su socio global de marketing y desarrollo empresarial
☑️ Nuestro idioma comercial es el inglés o el alemán
☑️ NUEVO: ¡Correspondencia en tu idioma nativo!

Konrad Wolfenstein
Mi equipo y yo estaremos encantados de estar disponibles para usted como su asesor personal.
Puedes contactarme rellenando el formulario de contacto aquí wolfenstein@xpert.digital:o simplemente llamándome al +49 7348 4088 965. Mi dirección de correo electrónico es
Espero con ilusión nuestro proyecto conjunto.