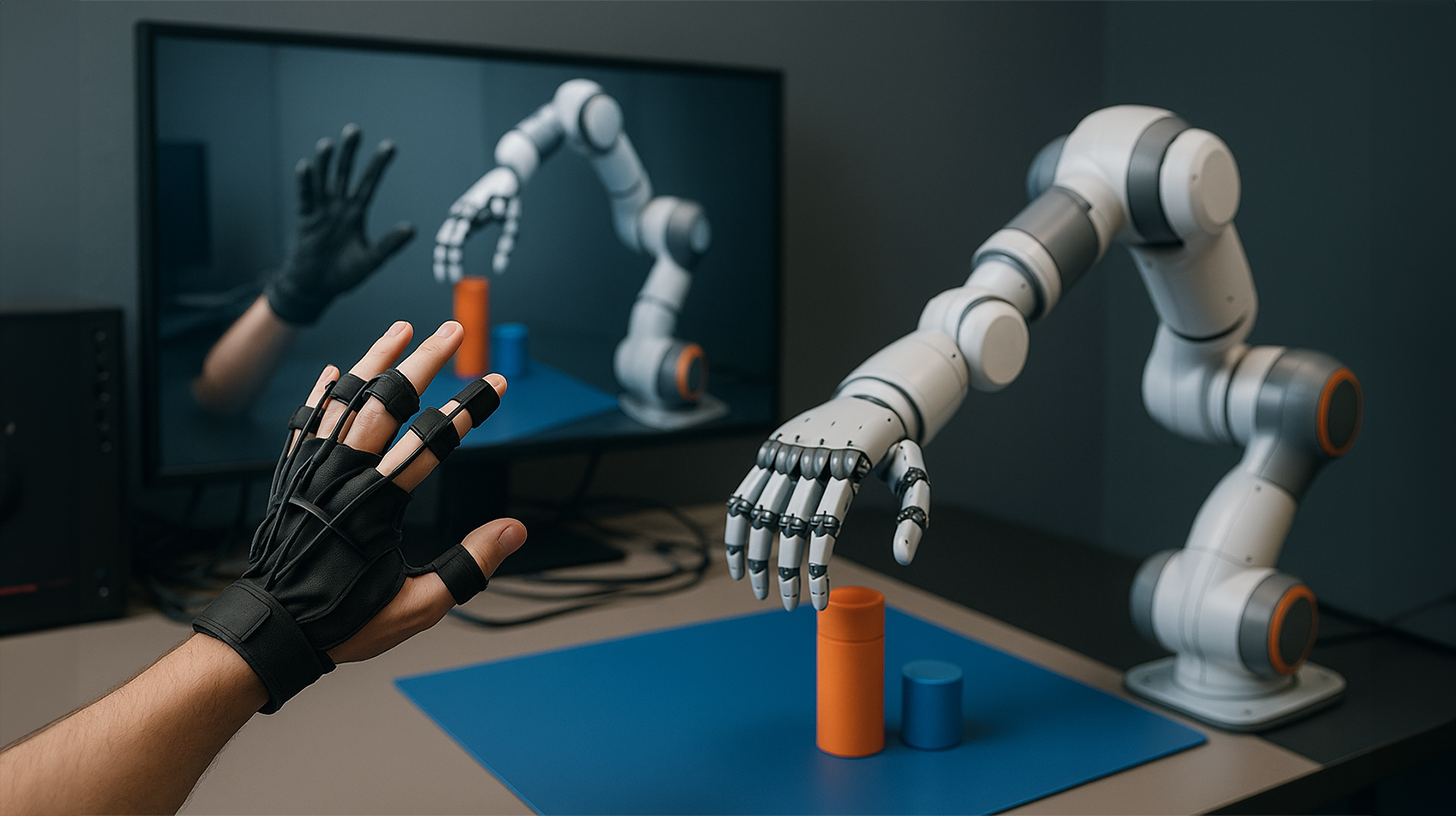
Дистанционное управление роботами: когда человеческая рука преодолевает расстояние – Изображение: Xpert.Digital
Роботы становятся все умнее, но почему им по-прежнему требуется помощь человека на расстоянии?
От марсоходов до глубоководной добычи полезных ископаемых: эти дистанционно управляемые роботы работают там, где человек не может выжить
Представьте себе хирурга в Берлине, выполняющего высокоточную операцию пациенту в Токио, не заходя в операционную. Робот исследует глубины океана, в то время как его пилот находится в безопасности на берегу, ощущая каждое движение, как если бы он присутствовал там лично. То, что звучит как далёкая научная фантастика, является захватывающей реальностью телеуправления — технологии, которая позволяет людям управлять роботами как продолжением собственного тела на огромных расстояниях. В эпоху, определяемую искусственным интеллектом и автономией, телеуправление доказывает фундаментальный принцип: человеческая интуиция, рассудительность и контроль незаменимы.
Но телехирургия — это гораздо больше, чем просто медицинское чудо. Это невидимая сила, которая позволяет управлять марсоходами на Марсе, добывать ресурсы из труднодоступных шахт или проникать в зоны радиоактивного загрязнения. Этот всесторонний обзор не только освещает впечатляющие технологии, лежащие в основе этой революции. Мы углубляемся в ее удивительные истоки, которые восходят к провидцу Николе Тесле, анализируем критические проблемы, такие как ужасная задержка связи, определяющая успех или неудачу, и сталкиваемся с глубокими этическими вопросами, связанными с дистанционным управлением жизнью и работой. Присоединяйтесь к нам в путешествии, которое переосмысливает границы между присутствием и отсутствием и показывает, как цифровое дублирование человечества навсегда меняет наш мир.
Цифровое дублирование человека: как дистанционное управление преодолевает границы, продвигает науку и бросает вызов устоявшимся нормам
Дистанционное управление роботами представляет собой один из самых захватывающих парадоксов современных технологий: оно позволяет человеку-оператору физически отсутствовать, одновременно действуя с абсолютным присутствием. Хирург в Нью-Йорке может провести операцию в Токио. Инспектор остается в безопасности, в то время как его роботизированный аватар спускается в радиоактивно загрязненные руины. Горнодобывающая компания разрабатывает подводные шахты, ни разу не ступая в воду. Это не научная фантастика, а современная реальность технологии, которая коренным образом изменила классические границы между присутствием и отсутствием, между физическими возможностями и когнитивным контролем.
В мире, где доминирует автоматизация, может показаться парадоксальным, что телеуправление — прямое дистанционное управление машинами человеком — не только выживает, но и процветает. Однако это наблюдение свидетельствует о более глубоком понимании технологии: автономность ценна, но контроль необходим. Телеуправление — это высшее воплощение этого принципа, технология, которая сочетает человеческий интеллект, интуицию и способность принимать решения с грубой физической силой и нечувствительностью механических систем. Рынок телеуправляемых роботизированных систем оценивается примерно в 890 миллионов долларов в 2025 году и, по прогнозам, вырастет до более чем 4 миллиардов долларов к 2032 году. Это не просто признак экономического интереса, а свидетельство фундаментальной трансформации, которую эта технология приносит в современное общество.
Исторические истоки: от мечты Теслы до современной реальности
История дистанционного управления начинается не с компьютеров, а с человека, чье имя сегодня ассоциируется прежде всего с электричеством: Николы Теслы. В 1890-х годах Тесла провел новаторские эксперименты с беспроводным дистанционным управлением и осознал фундаментальный принцип, лежащий в основе всего современного дистанционного управления. Тесла понял, что радиоволны могут передавать не только информацию, но и команды и управление. Его телеавтомат, дистанционно управляемая копия лодки, продемонстрировал в 1898 году, что машины могут функционировать как физическое продолжение человеческой воли на расстоянии. Тесле был выдан патент США № 613809 на это изобретение, патент, заложивший интеллектуальную основу для всех последующих систем дистанционного управления.
Однако замыслы Теслы оставались в значительной степени нереализованными на протяжении десятилетий. Лишь после Второй мировой войны практическая необходимость подтолкнула развитие технологий. В 1945 году в Аргоннской национальной лаборатории недалеко от Чикаго американский учёный Раймонд Гертц разработал телеманипулятор типа «ведущий-ведомый» для безопасной работы с радиоактивными материалами. Это устройство позволяло рабочим сидеть за бетонной стеной толщиной в метр и манипулировать радиоактивными материалами через окно. Это был первый практический робот для дистанционного управления, ознаменовавший переход от теоретической возможности к промышленной реальности. Инновации ускорились: электрические серводвигатели заменили прямые механические соединения, а закрытые телевизионные системы и камеры позволили операторам выбирать рабочее положение и иметь разные углы обзора.
В 1960-х годах интересы сместились на новые рубежи: космос и глубоководные исследования. Военно-морские силы США, СССР и Франции стали проявлять все больший интерес к телеманипуляторам, оснащенным видеокамерами, установленными на подводных аппаратах. В этот период появился термин «телеробот», чтобы отличить их от традиционных телеоператоров: телероботы обладали компьютерными системами, способными принимать, хранить и выполнять команды с помощью датчиков и исполнительных механизмов. В 1970-х годах исследователи Феррелл и Шеридан произвели революцию в полевых исследованиях, предложив концепцию «контрольного управления», при которой оператор передавал высокоуровневые задачи, которые затем компьютер выполнял автономно. Это значительно снизило рабочую нагрузку оператора и требования к пропускной способности канала связи.
Еще одной важной вехой стала разработка систем прогнозирования на основе данных, появившихся в 1980-х годах, что позволило моделировать работу робота на компьютере для компенсации задержек, вызванных задержкой связи. Кульминацией этого развития стала успешная демонстрация первых космических телероботов на борту космического шаттла НАСА Немецким аэрокосмическим центром (DLR) в 1993 году, при этом задержка связи составила от 6 до 7 секунд.
Дистанционное управление хирургическими операциями развивалось параллельно. В 1990-х годах исследовательский центр NASA Ames и Стэнфордский университет начали разрабатывать концепцию телеприсутствия в хирургии. Система AESOP компании Computer Motion получила одобрение FDA в 1994 году. В 2001 году система SOCRATES (также от Computer Motion) обеспечила глобальное сотрудничество, позволив хирургу управлять роботом с удаленной операционной консоли, получая при этом видеопоток с операционного поля в реальном времени и аудиосвязь. Эти разработки заложили основу для современных систем da Vinci, которые сегодня доминируют в этой области.
Архитектура и механизмы: технологическая базовая структура дистанционного управления
Система дистанционного управления — это не просто робот с пультом дистанционного управления. Это чрезвычайно сложная система взаимодействия аппаратных компонентов, программных систем и протоколов связи, которые вместе создают беспрепятственное распространение человеческой воли в пространстве и, возможно, во времени.
В основе систем дистанционного управления лежат три фундаментальных элемента: ведущее устройство (также называемое станцией управления), ведомое устройство или удаленный робот и канал связи, соединяющий их. Ведущее устройство — это интерфейс между человеком и машиной. Это может быть традиционная панель управления с джойстиками и переключателями, гарнитура виртуальной реальности с отслеживанием движений рук, экзоскелет, фиксирующий движения оператора, или даже интерфейс «мозг-компьютер», интерпретирующий мозговую активность оператора. Современные системы на основе дополненной реальности используют гарнитуру HoloLens 2 для обеспечения мониторинга окружающей среды в реальном времени, обработки данных и виртуального управления.
Сам робот является ведомым устройством. Он оснащен исполнительными механизмами, которые преобразуют команды, полученные от ведущего устройства, в физические движения, а также датчиками, собирающими информацию об окружающей среде. Эти датчики обычно включают камеры для визуальной обратной связи, датчики расстояния для предотвращения столкновений с препятствиями, датчики силы и крутящего момента, а также специализированные датчики для конкретных применений, таких как термометры для осмотров или медицинские инструменты для хирургических операций.
Канал связи является наиболее важным элементом и одновременно ахиллесовой пятой современных систем дистанционного управления. В локальных приложениях это может быть прямое проводное соединение, где задержка связи измеряется в миллисекундах. Для операций на больших расстояниях, например, в космических миссиях или под водой, могут использоваться оптоволоконные кабели, радиосвязь или даже спутниковая связь, что приводит к значительно большим задержкам. Система обратной связи имеет решающее значение: оператор должен не только видеть то, что видит робот, но и чувствовать то, что чувствует робот. Эта тактильная обратная связь, передающая ощущение сопротивления, текстуры и силы, особенно важна для сложных задач, таких как хирургические операции или манипулирование хрупкими объектами.
Технологическая реализация включает в себя несколько уровней архитектуры управления. Простейшая форма — это прямое дистанционное управление: каждое движение оператора напрямую преобразуется в соответствующее движение робота. Более сложная форма — это дистанционное управление с контролем, при котором оператор задает высокоуровневые цели, а робот с помощью локальных датчиков и компьютерного управления автономно определяет траектории и детали выполнения. Еще более сложная форма — это дистанционное управление с поддержкой, при котором искусственный интеллект прогнозирует намерения оператора и оказывает пассивную или активную поддержку.
Кинематика и динамика обеих систем — экзоскелета, имитирующего руку человека, и роботизированной системы наведения — должны быть тщательно смоделированы для создания эффективного двунаправленного, непрерывного и нелинейного отображения между пространством движения и сил. Это особенно важно для систем на основе экзоскелета, где оператор находится в физическом контакте с удаленным оборудованием.
Еще одним важнейшим техническим элементом является интеграция дополненной реальности и виртуальной среды в интерфейс управления. Системы на основе дополненной реальности позволяют операторам не только видеть текущее изображение удаленного местоположения, но и получать виртуальные наложения данных планирования, информации с датчиков и оповещений в режиме реального времени. Системы виртуальной реальности, используемые в сложных операциях по разминированию подводных сооружений, создают цифровые 3D-модели удаленной среды, позволяя операторам предварительно планировать и оптимизировать свои действия.
Роль 5G и граничных вычислений в современных системах дистанционного управления невозможно переоценить. 5G обеспечивает сверхнизкую задержку и более высокую пропускную способность, что имеет решающее значение для управления и обратной связи в реальном времени. Граничные вычисления, которые выполняют обработку данных ближе к месту работы, снижают нагрузку на сеть и позволяют решать более сложные задачи удаленного управления.
🎯🎯🎯 Воспользуйтесь обширным пятисторонним опытом Xpert.Digital в одном комплексном пакете услуг | Развитие бизнеса, НИОКР, XR, PR и оптимизация цифровой видимости

Воспользуйтесь обширным пятисторонним опытом Xpert.Digital в рамках комплексного пакета услуг | НИОКР, XR, PR и оптимизация цифровой видимости - Изображение: Xpert.Digital
Компания Xpert.Digital обладает глубокими знаниями в различных отраслях. Это позволяет нам разрабатывать индивидуальные стратегии, точно соответствующие требованиям и задачам вашего конкретного сегмента рынка. Благодаря постоянному анализу рыночных тенденций и мониторингу отраслевых разработок мы можем действовать на опережение и предлагать инновационные решения. Сочетание опыта и экспертных знаний создает добавленную стоимость и обеспечивает нашим клиентам решающее конкурентное преимущество.
Более подробная информация здесь:
Дистанционное управление: как удаленные роботы связывают медицину, океан и Марс
Современные области применения: где дистанционное управление меняет мир сегодня
Современные технологии дистанционного управления распространились далеко за пределы своей первоначальной области применения — ядерной энергетики и космоса. Они стали инфраструктурой, на которой строятся важнейшие приложения в медицине, промышленности, ликвидации последствий стихийных бедствий и других областях.
Пожалуй, наиболее известным примером применения является телемедицинская хирургия. Хирургическая система da Vinci от Intuitive Surgical стала отраслевым стандартом. Во всем мире было проведено более 12 миллионов телемедицинских операций, и система обучила более 60 000 хирургов по всему миру. Только в 2023 году с использованием платформ da Vinci было проведено более 2,2 миллионов операций, и ожидается, что к концу 2024 года это число превысит 2,5 миллиона. Система включает в себя консоль, с которой хирург работает, используя трехмерное изображение операционного поля, в то время как дистанционно управляемые роботизированные манипуляторы направляют инструменты с микрометровой точностью. Преимущества значительны: меньшие разрезы, меньшая кровопотеря, более быстрое восстановление и снижение физической нагрузки на хирурга.
Начиная с 2024 года, на рынок вышли новые системы, такие как Hugo RAS от Medtronic, основанные на технологии DLR-MIRO, предлагающие более экономичную альтернативу, которая потенциально может сделать телемедицинскую хирургию более доступной для небольших больниц.
Еще одна важная область применения — исследование космоса. Марсоход NASA Perseverance управляется дистанционно операторами с Земли, при этом задержка связи составляет от 5 до 20 минут (в зависимости от положения Земли и Марса). Это требует полуавтономного поведения марсохода, когда высокоуровневые команды отдаются оператором, но локальные навигационные решения принимает сам марсоход. Такое сочетание дистанционного управления и автономности станет еще более важным в будущих миссиях к другим небесным телам.
Подводные области применения значительно расширились. Проект VAMOS (Viable Alternative Mine Operating System), финансируемый Европейским союзом, разрабатывает дистанционно управляемую подводную систему добычи полезных ископаемых с высокоточными 3D-интерфейсами на основе виртуальной реальности для оператора. Системы подключаются к наземной станции управления через высокоскоростные оптоволоконные кабели.
В робототехнике для реагирования на стихийные бедствия дистанционное управление стало жизненно важным инструментом. Конкурс DARPA Robotics Challenge продемонстрировал использование дистанционно управляемых роботов в сложных сценариях стихийных бедствий, таких как авария на Фукусимской АЭС, где роботы выполняли задачи в условиях, слишком опасных для людей. Современные системы используют стереоскопические наголовные дисплеи и трехмерное зондирование окружающей среды в реальном времени, чтобы обеспечить операторам полное погружение в удаленную обстановку.
Логистика и доставка «последней мили» также становятся все более популярными областями применения. На демонстрациях Ericsson в Барселоне водитель смог управлять автономным электрогрузовиком на расстоянии более 2000 километров в Швеции. Дистанционно управляемые роботы также использовались для перемещения медицинских принадлежностей на двух стадионах в Калифорнии, которые были переоборудованы в центры лечения COVID-19.
Актуальные проблемы: Когда технологии сталкиваются с физическими ограничениями
Несмотря на значительный прогресс, дистанционное управление по-прежнему сталкивается с фундаментальными проблемами, которые выявляют пределы технологического потенциала.
Наиболее серьёзной проблемой является задержка связи, или латентность. В то время как локальные системы телеуправления могут иметь задержки в диапазоне нескольких миллисекунд, эта задержка резко возрастает с расстоянием. Для лунной хирургии задержка связи составит около 2 секунд в обе стороны, а для операций на Марсе она может достигать 40 минут. Исследования показали, что производительность телеуправления остаётся стабильной примерно до 300 миллисекунд, но затем начинает ухудшаться, при этом ошибки отслеживания траектории и столкновения резко возрастают после 300 миллисекунд. Хирурги фактически показывают худшие результаты при задержках свыше 250-300 миллисекунд, что имеет серьёзные последствия для дистанционной хирургии.
Решение, в котором использовались системы прогнозирования состояния системы, разработанные еще в 1990-х годах, работало, но имитировало будущее состояние удаленной системы на основе команд оператора. Эти методы имеют ограничения, особенно в случае неожиданных изменений окружающей среды или когда удаленный робот сталкивается с сопротивлением.
Вторая фундаментальная проблема — тактильная коммуникация. Передача силы, крутящего момента и тактильной обратной связи по сетям требует высокой скорости передачи пакетов и подвержена потере пакетов и дрожанию, что снижает стабильность системы и ухудшает производительность пользователя. Традиционные интернет-соединения часто не справляются с этими задачами, что требует использования специализированных протоколов связи и алгоритмов управления.
Третья проблема — это ситуационная осведомленность оператора. Робот с камерами, закрепленными на теле, имеет ограниченный обзор по сравнению с человеком, находящимся на объекте, который может активно сканировать свое поле зрения и пространственно осматриваться. Это особенно проблематично в сложных или динамичных условиях. Хотя решения на основе дополненной и виртуальной реальности могут помочь смягчить эту проблему, они могут привести к когнитивной перегрузке, если предоставляется слишком много информации.
Пропускная способность сети — ещё одно ограничение. Передача видео высокого разрешения, 3D-сканирования с помощью лидара или других датчиков может быстро исчерпать доступную пропускную способность сети, особенно в подводных или космических миссиях, где пропускная способность ограничена.
Безопасность — еще один ключевой вопрос. Источники ошибок многообразны: сбои в сети, неожиданные физические взаимодействия и непредсказуемые условия окружающей среды. В критически важных приложениях, таких как хирургия или реагирование на стихийные бедствия, ошибки могут быть фатальными. Поэтому растет объем литературы, посвященной надежным системам управления, способным справляться с задержками, потерей пакетов и другими неопределенностями.
Этические и социальные противоречия: темная сторона дистанционного управления
Хотя дистанционное управление технически впечатляет, оно поднимает важные этические, правовые и социальные вопросы, которые до сих пор были рассмотрены лишь частично.
В телехирургии вопросы информированного согласия и автономии пациента имеют центральное значение. Языковые барьеры, различные культурные взгляды на роботизированную хирургию и различия в инфраструктуре здравоохранения значительно осложняют этический надзор. Страны существенно различаются по своей медицинской практике, рамкам ответственности и стандартам защиты данных, что приводит к фрагментированному правовому ландшафту. В настоящее время не существует универсального регулирования этих процедур.
Вопрос ответственности особенно деликатен. Если во время телехирургической процедуры происходит техническая ошибка, часто неясно, кто несет ответственность: хирург, медицинское учреждение или поставщик технологий. В трансграничной телехирургии эта неопределенность еще больше усугубляется различиями в национальных юрисдикциях.
Защита и безопасность данных являются еще одними ключевыми проблемами. Телехирургия передает конфиденциальную информацию о пациентах через границы, что делает ее уязвимой для потенциальных нарушений безопасности и несанкционированного доступа. Соблюдение законов о защите данных, таких как GDPR в Европе или HIPAA в США, имеет решающее значение.
Ещё один ключевой аспект — вопрос равноправного доступа. Хотя телехирургия потенциально может сократить разрыв в доступе к медицинской помощи между сельским и городским населением, а также между странами с высоким и низким уровнем дохода, реальность зачастую менее обнадеживающая. Дорогостоящие роботизированные системы и необходимая инфраструктура недоступны для многих стран и учреждений.
В военных целях и при оказании помощи при стихийных бедствиях существуют опасения по поводу потенциального неправомерного использования. Дистанционно управляемые дроны и роботизированные системы могут использоваться для разведки, наблюдения или даже наступательных операций, что поднимает вопросы международного регулирования и этического применения.
Ещё менее изученным, но всё более тревожным является влияние на занятость. Поскольку дистанционное управление позволяет одному оператору контролировать несколько удаленных роботов или передавать на аутсорсинг высококвалифицированную работу, рынки труда в некоторых секторах могут быть существенно нарушены. Рабочие места могут переместиться из высокооплачиваемых регионов в низкооплачиваемые.
Тренды будущего: следующий горизонт дистанционного управления
Будущее дистанционного управления будет определяться несколькими сходящимися тенденциями, которые потенциально могут привести к трансформации.
Искусственный интеллект и машинное обучение все чаще интегрируются в системы дистанционного управления не для замены человеческого контроля, а для его улучшения. ИИ может помогать в планировании траектории, прогнозировании препятствий или даже автоматизации рутинных подзадач, позволяя оператору сосредоточиться на принятии решений более высокого уровня. Прогностические модели могут предвидеть поведение роботизированных систем и компенсировать задержки связи.
Интерфейсы «мозг-компьютер» (BCI) представляют собой совершенно новую область. В то время как традиционные интерфейсы, такие как джойстики или датчики, относительно интуитивно понятны, управление роботами с помощью непосредственно регистрируемых мозговых волн может кардинально изменить пользовательский опыт. Исследования уже продемонстрировали системы, способные преобразовывать мозговую активность в команды для роботов с точностью около 80%. Такая система может быть особенно ценной в условиях ограниченной физической подвижности работников, например, на строительных площадках, под водой или в космосе.
Сети 5G и будущие сети 6G создадут базовую инфраструктуру для глобального дистанционного управления. Сверхнизкая задержка и более высокая пропускная способность этих сетей позволят осуществлять удаленное управление с беспрецедентной точностью и оперативностью.
Продолжается разработка виртуальной и дополненной реальности для создания более захватывающих и интуитивно понятных интерфейсов управления. Операторы все чаще смогут виртуально «войти» в удаленное местоположение и использовать свои естественные пространственные способности для управления роботом.
Еще одна важная тенденция — интеграция роевой робототехники, где несколько роботов работают совместно. Дистанционное управление роем роботов представляет собой уникальные проблемы, но также и возможности для значительного расширения возможностей в реагировании на стихийные бедствия и проведении разведывательных работ.
Постоянное снижение стоимости роботизированного оборудования и программного обеспечения сделает дистанционное управление доступным для более широкого круга приложений и организаций. Система Hugo, например, предлагает более экономичную альтернативу системе da Vinci.
Еще одна многообещающая тенденция — сочетание дистанционного управления с автономными системами. Вместо полной автономии или полностью дистанционного управления, гибридные подходы могут стать путем в будущее, когда робот самостоятельно выполняет простые задачи или навигацию, в то время как сложные решения или непредвиденные ситуации передаются оператору-человеку.
Наконец, международное сотрудничество в области дистанционного управления расширяется. Исследования международных стандартов и передового опыта будут активизироваться, особенно в таких секторах, как медицина, где вероятно трансграничное сотрудничество.
Определяющая роль дистанционного управления в будущем цивилизации
Дистанционное управление — это не просто технологическая уловка или специальное решение для пограничных случаев. Это преобразующая технология, которая коренным образом меняет отношения между человеком и машиной, между локальным и глобальным присутствием, а также между риском и безопасностью.
Технология основана на простой истине: существуют задачи, которые человек не может выполнить, потому что они слишком опасны, слишком удалены, слишком точны или слишком физически тяжелы. Телеуправление решает эту проблему посредством абстракции. Оно абстрагирует местоположение действия от местоположения действия. Оператор в Нью-Йорке может перемещать робота внутри загрязненной зоны ядерной аварии с той же безопасностью и контролем, как если бы он находился в диспетчерской.
Современное применение телеуправления в хирургии, космосе, подводных операциях и ликвидации последствий стихийных бедствий демонстрирует исключительную актуальность этой технологии. Каждая из этих областей свидетельствует о том, что телеуправление не только работает, но зачастую является единственным практическим решением критически важных проблем.
Проблемы, в частности задержка связи и тактильная обратная связь, не являются непреодолимыми. Однако они требуют постоянных инноваций в сетях связи, алгоритмах управления и человеко-машинных интерфейсах. 5G и будущие сети позволят решить многие из этих проблем.
Этические проблемы не менее актуальны, но они не являются уникальными для дистанционного управления. Это вариации универсальных вопросов о технологиях, доступе, ответственности и справедливости. Необходимы продуманное регулирование, международные стандарты и открытое общественное обсуждение.
В будущем дистанционное управление, вероятно, не будет заменено полной автономностью, а скорее сольется с ней. Гибридные системы, в которых робототехника обладает автономными возможностями, но при выполнении критически важных задач или в случае возникновения аномалий передает управление человеку, могут стать доминирующей архитектурой.
В чем же заключается главный вывод? Телеуправление — это воплощение фундаментальной человеческой способности: умения расширять свои возможности за пределы ограничений физического тела. Это не замена человечности, а её продолжение. В эпоху стремительной автоматизации и искусственного интеллекта телеуправление остается свидетельством непреходящей актуальности и ценности человеческого интеллекта, рассудительности и контроля. Оно не останется нишевой областью, а станет все более заметной и важной частью современной технологической инфраструктуры. Рынок будет расти, технологии будут совершенствоваться, а общество научится использовать его возможности и управлять его рисками.
Ваш глобальный партнер по маркетингу и развитию бизнеса
☑️ Язык ведения нашего бизнеса — английский или немецкий
☑️ НОВИНКА: Переписка на вашем родном языке!

Konrad Wolfenstein
Я и моя команда будем рады быть вашими личными консультантами.
Вы можете связаться со мной, заполнив контактную форму здесь wolfenstein@xpert.digital:или просто позвонив по номеру +49 7348 4088 965. Мой адрес электронной почты
Я с нетерпением жду начала нашего совместного проекта.
☑️ Поддержка малых и средних предприятий в области стратегии, консалтинга, планирования и реализации проектов
☑️ Разработка или корректировка цифровой стратегии и цифровизации
☑️ Расширение и оптимизация международных процессов продаж
☑️ Глобальные и цифровые торговые платформы B2B
☑️ Развитие бизнеса / Маркетинг / PR / Выставки от компании Pioneer
Наш глобальный отраслевой и экономический опыт в области развития бизнеса, продаж и маркетинга
Наш глобальный отраслевой и экономический опыт в области развития бизнеса, продаж и маркетинга. — Изображение: Xpert.Digital
Основные отраслевые направления: B2B, цифровизация (от ИИ до XR), машиностроение, логистика, возобновляемые источники энергии и промышленность
Более подробная информация здесь:
Тематический центр, предлагающий аналитические материалы и экспертные знания:
- Информационная платформа, охватывающая глобальную и региональную экономику, инновации и отраслевые тенденции
- Сборник аналитических материалов, выводов и справочной информации по нашим ключевым направлениям деятельности
- Место, где можно найти экспертные знания и информацию о текущих событиях в бизнесе и технологиях
- Центр для компаний, стремящихся получить информацию о рынках, цифровизации и отраслевых инновациях