
Publicado el: 12 de marzo de 2025 / Actualizado el: 12 de marzo de 2025 – Autor: Konrad Wolfenstein
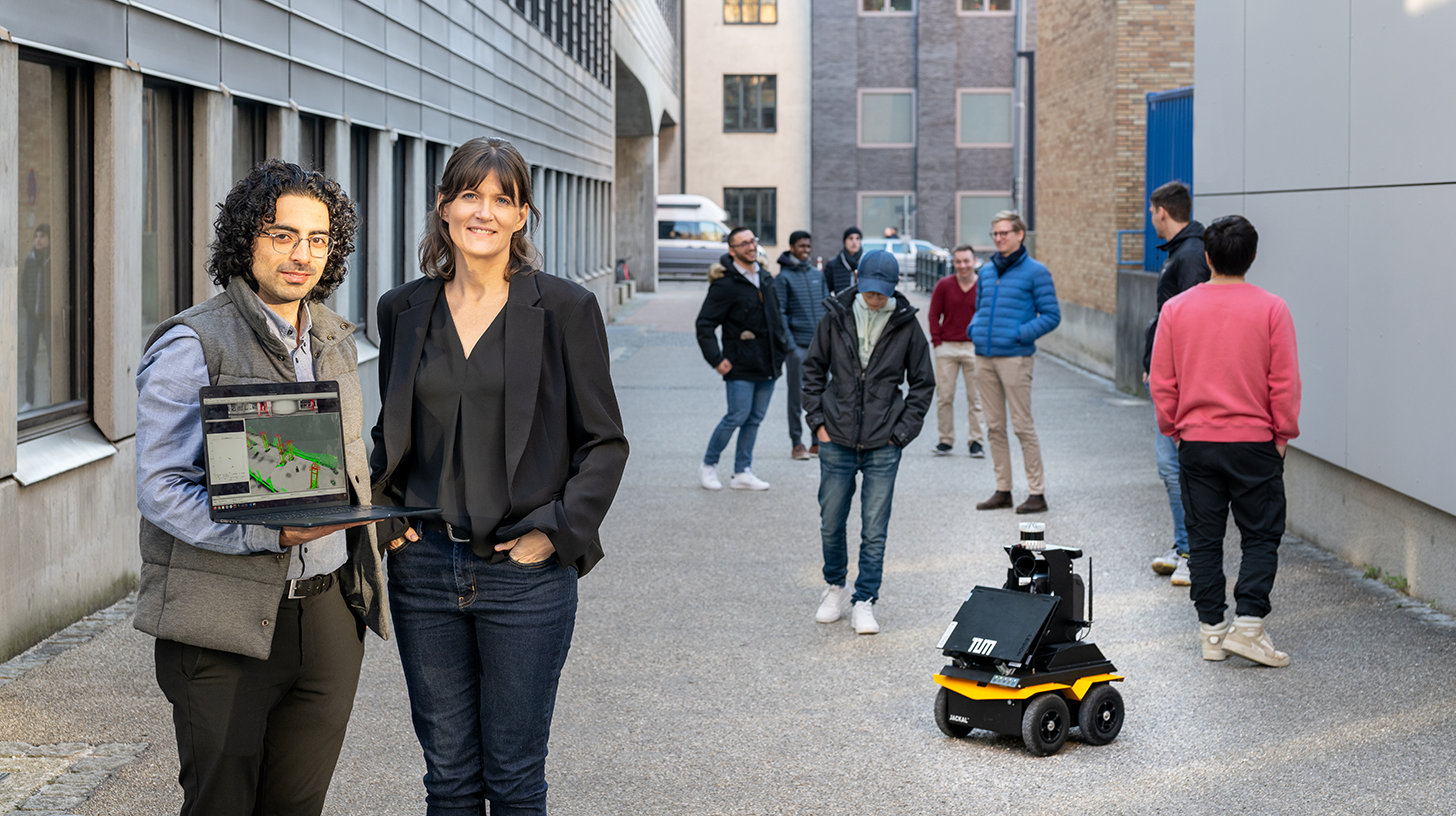
Los investigadores Sepehr Samavi y la profesora Angela Schoellig junto al robot Jack – Foto: Astrid Eckert, Múnich
Trabajo pionero en robótica: la TUM desarrolla un robot predictivo
Sistemas autónomos: cómo aprenden los robots a interactuar con los humanos
En un mundo que evoluciona rápidamente hacia la automatización y la inteligencia artificial, los sistemas autónomos se están convirtiendo en una parte cada vez más importante de nuestra vida cotidiana. Desde coches autónomos y robots de asistencia inteligentes hasta sofisticadas plantas industriales, la capacidad de las máquinas para tomar decisiones de forma independiente y operar en entornos complejos está transformando numerosos aspectos de nuestra vida. Una disciplina particularmente apasionante y desafiante dentro de la robótica es el desarrollo de sistemas que puedan moverse de forma segura y eficiente en entornos dinámicos y poblados por humanos. Esto implica no solo evitar obstáculos, sino también comprender, predecir y responder al comportamiento humano para garantizar una interacción fluida y segura.
Investigadores de la prestigiosa Universidad Técnica de Múnich (TUM) trabajan intensamente precisamente en la intersección de la robótica, la inteligencia artificial y el comportamiento humano. En su Laboratorio de Sistemas de Aprendizaje y Robótica, dirigido por la profesora Angela Schoellig, han desarrollado un innovador robot llamado "Jack", capaz de moverse entre multitudes con notable destreza y previsión. Lo que distingue a Jack de muchos otros robots es su capacidad no solo para percibir su entorno inmediato, sino también para considerar activamente cómo se moverán las personas a su alrededor y cómo podrían reaccionar a sus propios movimientos. Este pensamiento anticipatorio permite a Jack planificar su ruta a través de espacios concurridos de forma no solo reactiva, sino también proactiva e inteligente.
Relacionado con esto:

El reto de moverse entre multitudes
Navegar entre multitudes representa un desafío formidable para los robots, que va mucho más allá de simplemente evitar obstáculos. A diferencia de los entornos estáticos o predecibles, las multitudes son dinámicas, impredecibles y se caracterizan por interacciones sociales complejas. Cada persona en una multitud se mueve individualmente, pero a la vez influye en los movimientos de los demás. Esta interdependencia, combinada con la variabilidad natural del comportamiento humano, dificulta enormemente que los robots se desplacen de forma segura y eficiente.
Los algoritmos de navegación robótica tradicionales, a menudo basados en reglas rígidas y datos de sensores sencillos, alcanzan rápidamente sus límites en este tipo de entornos. Suelen reaccionar ante los obstáculos deteniéndose bruscamente o desviándose, lo que puede provocar atascos, rutas ineficientes o incluso situaciones peligrosas en multitudes. Para navegar con éxito entre multitudes, los robots necesitan, por lo tanto, una inteligencia artificial mucho más avanzada que les permita comprender y predecir el comportamiento humano e incorporarlo activamente a su planificación de navegación.
El enfoque innovador de Jack: Pensamiento innovador e interacción
El robot Jack, desarrollado por investigadores de la TUM, da un paso crucial más allá de los enfoques tradicionales. Su núcleo reside en un sofisticado algoritmo que le permite no solo percibir los movimientos de las personas en su entorno, sino también predecirlos activamente e incorporarlos a la planificación de su propia ruta. El profesor Schoellig subraya la diferencia fundamental con los métodos convencionales: «Nuestro robot modela cómo reaccionarán las personas a sus movimientos para planificar sus propias rutas. Esta es la principal diferencia con respecto a otros enfoques que suelen ignorar esta interacción»
Esta capacidad para modelar interacciones es clave para el éxito de Jack. En lugar de ver a las personas simplemente como obstáculos impredecibles, Jack las entiende como agentes inteligentes cuyo comportamiento puede predecir parcialmente e incluso influir. Esto le permite moverse entre multitudes de una manera muy similar a la navegación humana. No duda en ocupar los huecos, anticipa los movimientos de los peatones y ajusta dinámicamente su ruta para evitar colisiones y llegar a su destino con eficiencia.
Sensores y capacidad de procesamiento en combinación
Para llevar a cabo esta exigente tarea, Jack está equipado con sensores y capacidad de procesamiento de última generación. Un componente clave es un sensor lidar (detección y medición de distancia mediante luz), que emite continuamente haces láser hacia su entorno y recibe las señales reflejadas. A partir de estos datos, el lidar crea un mapa preciso de 360 grados del entorno en tiempo real, capturando no solo objetos estáticos, sino también, y especialmente, la posición y el movimiento de las personas. De esta forma, el lidar proporciona al robot una imagen detallada de su entorno, que sirve de base para sus decisiones de navegación.
Además del lidar, Jack cuenta con sensores en sus ruedas que miden con precisión su velocidad y la distancia recorrida. Esta información es crucial para determinar con exactitud su posición en el entorno y optimizar la eficiencia de la navegación. Todos los datos de los sensores son procesados por una potente computadora a bordo capaz de ejecutar algoritmos complejos en tiempo real. Esta computadora es el "cerebro" de Jack, responsable de analizar los datos de los sensores, predecir el movimiento humano y calcular la ruta óptima.
Relacionado con esto:

El algoritmo en detalle: predicción, planificación y adaptación
La inteligencia de Jack se basa en un algoritmo de navegación desarrollado por investigadores de la TUM. Este algoritmo funciona en varias etapas para permitirle a Jack desplazarse de forma segura y eficiente entre la multitud.
1. Percepción y adquisición de datos
En primer lugar, Jack recopila continuamente datos sobre su entorno mediante sus sensores. El lidar proporciona información sobre la posición y el movimiento de las personas, mientras que los sensores de las ruedas proporcionan datos sobre el propio movimiento del robot.
2. Predicción de movimientos humanos
A partir de los datos recopilados, el algoritmo analiza los patrones de movimiento de las personas en las proximidades. Intenta predecir las trayectorias que probablemente seguirán en los próximos segundos. Esta predicción se basa en modelos estadísticos aprendidos a partir de extensos conjuntos de datos sobre el comportamiento humano en multitudes.
3. Planificación de rutas
Al mismo tiempo, el algoritmo planifica la ruta óptima hacia el destino del robot. Para ello, considera no solo los movimientos previstos de las personas, sino también las capacidades y limitaciones del propio robot, como su velocidad y maniobrabilidad. El objetivo es encontrar una ruta que conduzca al destino de la forma más rápida y eficiente posible, sin riesgo de colisiones con personas.
4. Adaptación dinámica
Un aspecto clave del algoritmo es su capacidad de adaptación dinámica. Todo el proceso de adquisición de datos, predicción y planificación de rutas se repite continuamente, aproximadamente diez veces por segundo. Esto permite a Jack ajustar su ruta en tiempo real al entorno en constante cambio. Esta alta frecuencia de adaptación es esencial para navegar de forma segura y eficiente en un entorno dinámico con mucha gente, ya que el robot reconoce y reacciona simultáneamente a los movimientos de las personas, como explica el investigador de la TUM, Sepehr Samavi.
Aprender del comportamiento humano: la clave para una navegación similar a la humana
Otro aspecto crucial de la inteligencia de Jack es su capacidad para aprender del comportamiento humano. Los investigadores de la TUM no se limitaron a programar a Jack con reglas y algoritmos rígidos, sino que le brindaron la oportunidad de mejorar continuamente analizando datos sobre el comportamiento del movimiento humano.
El profesor Schoellig explica que el modelo matemático en el que se basa el algoritmo de planificación se derivó de los movimientos humanos y se tradujo en ecuaciones. Por lo tanto, el algoritmo no se basa en suposiciones abstractas sobre el comportamiento humano, sino directamente en datos reales que documentan los movimientos de las multitudes. Para ello, los investigadores recopilaron amplios conjuntos de datos que describen el comportamiento humano en diversas situaciones y entornos, los cuales sirven como material de entrenamiento para Jack.
Al analizar estos datos, Jack aprende a reconocer y anticipar patrones típicos de movimiento humano e incorporarlos a sus propias decisiones. Por ejemplo, aprende que las personas suelen desviarse al acercarse a un obstáculo o ajustar su velocidad para evitar una colisión. Este conocimiento se introduce en el algoritmo, lo que permite a Jack comportarse de una manera similar al comportamiento intuitivo de las personas en multitudes.
Un ejemplo concreto de este proceso de aprendizaje es la forma en que Jack gestiona las posibles colisiones. Un robot tradicional normalmente se detendría inmediatamente al detectar un obstáculo, como una persona, en trayectoria de colisión. Sin embargo, Jack, habiendo aprendido del comportamiento humano, reacciona de forma más sutil. Anticipa que las personas generalmente se adaptarán y desviarán su trayectoria para evitar una colisión. Por lo tanto, no se detiene de inmediato, sino que continúa su movimiento mientras observa simultáneamente la reacción de la persona. Solo si hay indicios de que la persona no desviará su trayectoria, Jack ajusta sus planes y elige una ruta alternativa. Este comportamiento es significativamente más eficiente y similar al humano que la parada brusca de un robot tradicional.
Desarrollo evolutivo: De reactivo a interactivo
El desarrollo de las habilidades de navegación de Jack fue un proceso evolutivo que se desarrolló en tres etapas. Cada etapa representa un avance en la complejidad e inteligencia del algoritmo.
Nivel 1: Navegación reactiva.
En la primera etapa, Jack simplemente reaccionaba a su entorno. Evitaba los obstáculos en cuanto los percibía, sin predecir ni anticipar el comportamiento humano. Si bien era funcional, esta etapa resultaba ineficiente y a menudo provocaba paradas bruscas y desvíos.
Nivel 2: Navegación predictiva.
En la segunda etapa, el algoritmo se amplió para predecir el movimiento de las personas que se aproximaban. Esto permitió a Jack navegar de forma más proactiva y evitar colisiones antes de que fueran inminentes. Esta etapa ya representaba un progreso significativo, pero aún era limitada, ya que ignoraba en gran medida la interacción entre el robot y el ser humano.
Nivel 3: Navegación interactiva.
La versión actual de Jack representa la tercera y más avanzada etapa de evolución hasta la fecha: la navegación interactiva. En esta etapa, Jack no solo es capaz de predecir los movimientos de las personas, sino también de considerar activamente cómo reaccionarán ante los suyos. Puede influir en el comportamiento de las personas mediante sus propias acciones, evitando al mismo tiempo colisiones. Esta capacidad interactiva es el avance crucial que convierte a Jack en un sistema de navegación verdaderamente inteligente y similar al humano.
El investigador Samavi explica que Jack puede predecir los movimientos de otras personas e influir simultáneamente en sus acciones mediante su propio comportamiento, evitando colisiones. Esta forma de navegación interactiva le permite a Jack moverse de forma segura, eficiente, socialmente aceptable e intuitiva entre la multitud.
Áreas de aplicación: Desde robots de reparto hasta conducción autónoma
La innovadora tecnología en la que se basa Jack tiene un enorme potencial para una amplia gama de aplicaciones. Si bien Jack se desarrolló inicialmente como una plataforma de investigación, los investigadores de la TUM ya están considerando aplicaciones concretas en el mundo real.
Robot de reparto
Una aplicación obvia son los robots de reparto que pueden entregar mercancías y paquetes de forma autónoma en entornos urbanos. Estos robots deben poder moverse de forma segura y eficiente por aceras, zonas peatonales y centros urbanos concurridos. La capacidad de Jack para sortear multitudes es crucial para ello. En el futuro, los robots de reparto autónomos podrían contribuir significativamente a resolver los problemas de la "última milla" en la logística y a reducir la congestión del tráfico urbano.
Relacionado con esto:

sillas de ruedas
Otra aplicación prometedora es la integración de esta tecnología en sillas de ruedas inteligentes. Para las personas con movilidad reducida, desplazarse por entornos concurridos puede ser un gran desafío. Una silla de ruedas equipada con el algoritmo de navegación de Jack podría mejorar significativamente su independencia y calidad de vida. La silla de ruedas podría evitar obstáculos automáticamente, moverse con seguridad entre multitudes y transportar al usuario de forma autónoma a su destino.
Conducción autónoma
La profesora Schoellig considera que la conducción autónoma es un área de aplicación particularmente relevante para la tecnología de navegación interactiva. Destaca que estos escenarios interactivos presentan un desafío clave. En situaciones de tráfico complejas, como la incorporación a autopistas, los giros en intersecciones o la interacción con peatones y ciclistas, es esencial no solo planificar los propios movimientos, sino también anticipar el comportamiento de los demás usuarios de la vía e incorporarlo a la planificación. La capacidad de la tecnología para proporcionar navegación interactiva podría, por lo tanto, contribuir significativamente al desarrollo de vehículos autónomos más seguros y eficientes. Cita como ejemplo la incorporación a una autopista: cuando un vehículo se encuentra en el carril de aceleración de una entrada a la autopista, muchos conductores que se aproximan por detrás cambian de carril o frenan ligeramente. Es precisamente en estas situaciones donde el nuevo enfoque permite considerar adecuadamente las reacciones de los demás usuarios de la vía.
robots humanoides
Los robots humanoides podrían beneficiarse especialmente de estos algoritmos, sobre todo en áreas como el cuidado de personas, los servicios o la fabricación, donde trabajan en estrecha colaboración con los humanos. Para que sean aceptados y utilizados eficazmente, es fundamental que puedan navegar de forma segura e intuitiva en entornos humanos. Sin embargo, el profesor Schoellig señala un desafío clave: mientras que un robot móvil puede detenerse cuando es necesario, los robots humanoides son actualmente bastante inestables y pierden el equilibrio con facilidad. Mejorar la estabilidad de los robots humanoides en entornos dinámicos es un área de investigación importante que requiere mayor desarrollo para aprovechar todo el potencial de la navegación interactiva en estos robots.
Navegación robótica avanzada: Cómo Jack comprende el comportamiento humano
La investigación de la TUM en el campo de la navegación interactiva de robots representa un avance significativo hacia sistemas inteligentes y autónomos capaces de operar de forma segura y eficiente en entornos humanos. El robot Jack demuestra de manera impresionante que es posible desarrollar máquinas que no solo perciben su entorno, sino que también comprenden y predicen el comportamiento humano, incorporándolo a su toma de decisiones. Esta capacidad de navegación interactiva abre nuevas posibilidades para una amplia gama de aplicaciones, desde robots de reparto y sillas de ruedas inteligentes hasta la conducción autónoma.
El desarrollo de Jack, sin embargo, es solo el comienzo. La investigación en robótica e inteligencia artificial avanza rápidamente, y podemos esperar innovaciones aún más fascinantes en los próximos años y décadas. La integración de los robots en nuestra vida cotidiana será cada vez más común, y los sistemas autónomos desempeñarán un papel cada vez más importante en nuestra sociedad. Por lo tanto, es crucial que orientemos el desarrollo de estas tecnologías de manera responsable y que consideremos los aspectos éticos y sociales desde el principio. Solo así podremos garantizar que robots y humanos puedan trabajar juntos para el beneficio de todos en el futuro.
Relacionado con esto:
Su socio global de marketing y desarrollo empresarial
☑️ Nuestro idioma comercial es el inglés o el alemán
☑️ NUEVO: ¡Correspondencia en tu idioma nativo!

Konrad Wolfenstein
Mi equipo y yo estaremos encantados de estar disponibles para usted como su asesor personal.
Puedes contactarme rellenando el formulario de contacto aquí [email protected]:o simplemente llamándome al +49 7348 4088 965. Mi dirección de correo electrónico es
Espero con ilusión nuestro proyecto conjunto.


